
Roboty humanoidalne i czworonożne
Trzy oblicza ucieleśnionej AI
Xawery, Franek i Fafik to roboty, z którymi pracujemy na co dzień: w klasie, na uczelni, na scenie i w przestrzeni miasta. Każdy pokazuje inne oblicze Embodied AI. Xawery jest partnerem do rozmowy i pracy z ludźmi, Franek platformą do nauki i programowania, a Fafik robotem, który samodzielnie orientuje się w terenie.
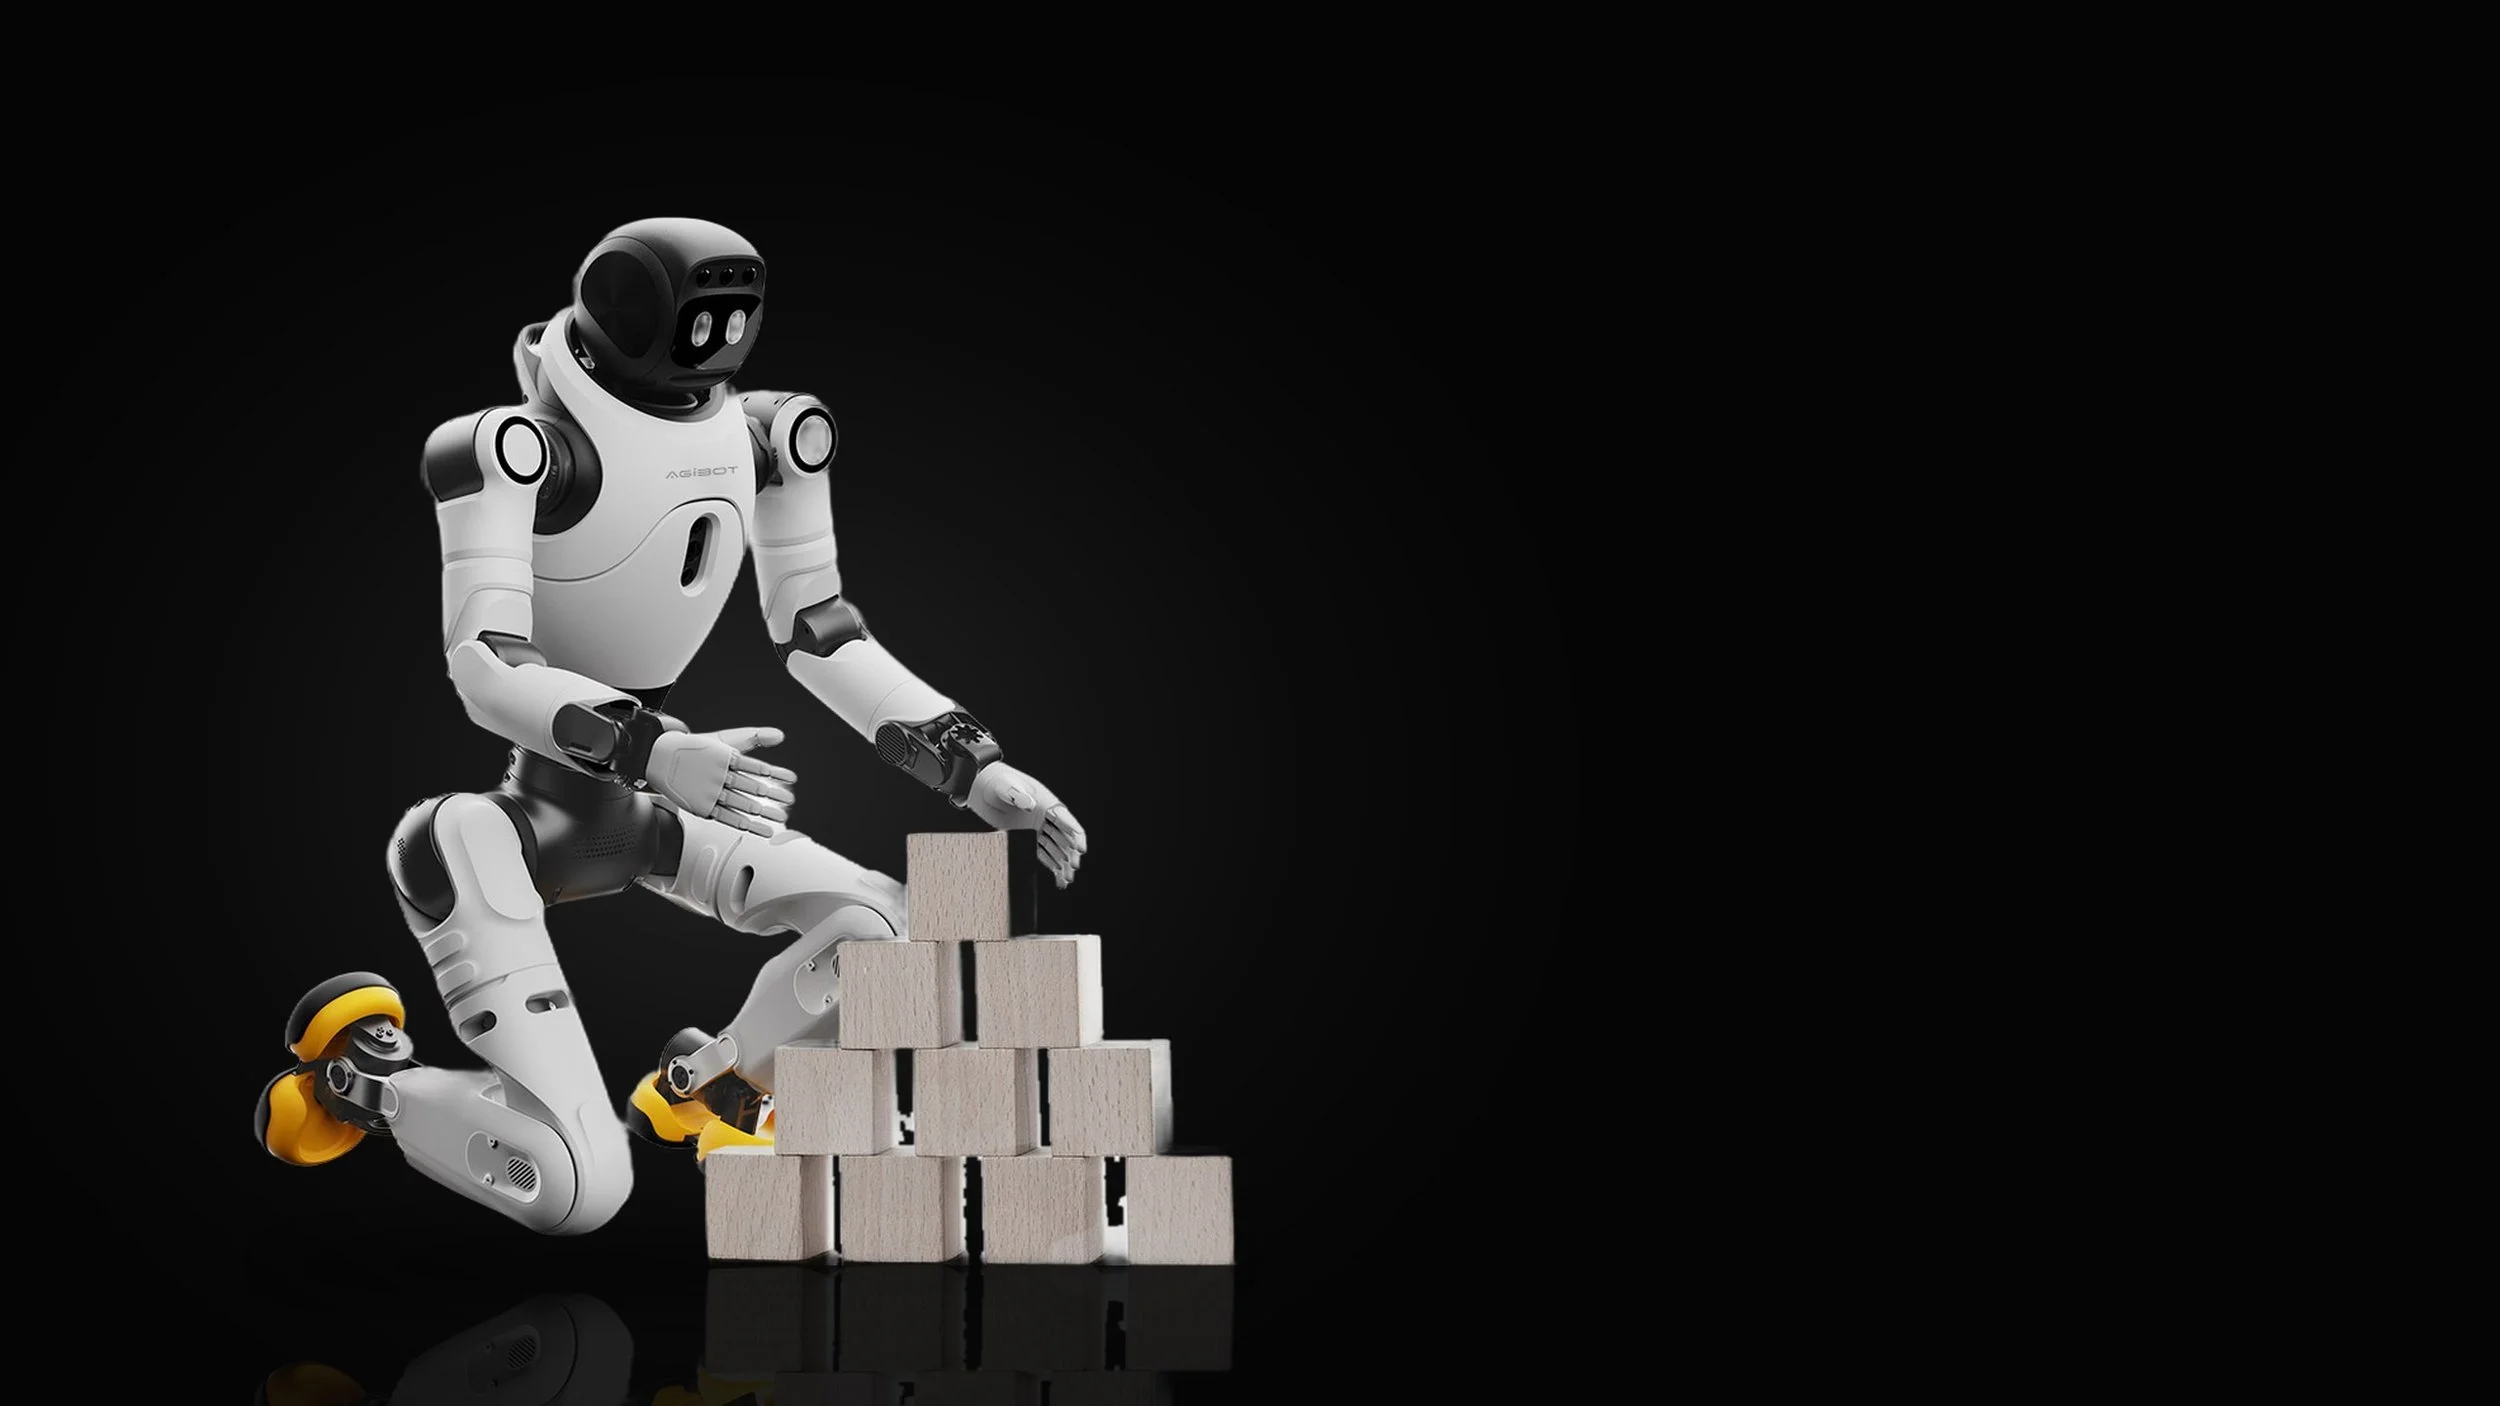
Xawery – robot humanoidalny AgiBot X2 Ultra
Xawery to humanoid klasy badawczo-usługowej od AGIBOT Innovation z Szanghaju, jednego z czołowych chińskich producentów robotów do zastosowań Embodied AI. Mierzy 131 cm i porusza się, mówi i reaguje jak uczestnik rozmowy, a nie urządzenie. Łączy wielomodalną interakcję (głos, gest, dotyk, mimikę ekranu) z autonomiczną nawigacją. Dzięki temu może prowadzić prelekcje, witać gości i pracować z grupą w sali lub na scenie.
Najważniejsze cechy
Ciało stworzone do ekspresji.
30 stopni swobody, w tym jeden w szyi i trzy w talii. Xawery chodzi krokiem przypominającym ludzki, tańczy i porusza głową synchronicznie z tym, co mówi.
Zmysły jak u badacza terenowego.
Ma trójwymiarowy LiDAR, kamerę głębi RGB-D, stereowizję z przodu, kamerę z tyłu i kamerę interakcyjną. Rozpoznaje twarze, gesty i przedmioty oraz buduje mapę otoczenia w 3D.
Samodzielność w przestrzeni.
Planuje trasę, wykrywa przeszkody i sam je omija, bez zdalnego sterowania.
Reakcja na dotyk.
Czujnik na głowie sprawia, że po dotknięciu Xawery kiwa lub kręci głową. To drobiazg, który w pracy z dziećmi robi ogromną różnicę.
Otwarta platforma.
Wersja Ultra pozwala na tworzenie własnego oprogramowania (AimDK_X2 SDK, zgodność z ROS2). Dlatego Xawery może być narzędziem badawczym, a nie tylko gotowym produktem.
Specyfikacja techniczna
| Wymiary i masa | |
|---|---|
| Wymiary (wys. × szer. × gł.) | 1310 × 460 × 210 mm |
| Masa | ok. 39 kg |
| Mechanika | |
| Łączna liczba stopni swobody | 30 |
| Szyja / talia | 1 / 3 |
| Ramię / noga (na stronę) | 7 / 6 |
| Zasięg ramienia | 558 mm (bez efektora) |
| Maksymalny moment w stawie | 120 N·m |
| Udźwig | do 3 kg w wybranych pozycjach, do 1 kg w pełnym zakresie ruchu (bez efektora) |
| Prędkość chodu | typowo do 0,8 m/s, maks. 1,8 m/s (do 2 m/s w warunkach laboratoryjnych) |
| Temperatura pracy | od -10°C do 40°C |
| Percepcja | |
| LiDAR | wielowiązkowy 3D (SLAM 3D) |
| Kamery | RGB-D, stereo RGB z przodu, RGB z tyłu, kamera interakcyjna RGB |
| Czujniki dotyku | czujnik na głowie |
| Interakcja | |
| Audio | macierz mikrofonów, mikrofon bezprzewodowy, głośnik |
| Wyświetlanie | ekran interakcyjny, efekty świetlne |
| Komputery | |
| Główne płyty sterujące | 2 × Rockchip RK3588 |
| Moduł AI | NVIDIA Jetson Orin NX, 157 TOPS |
| Łączność i złącza | |
| Komunikacja | Wi-Fi, Bluetooth, moduł 4G/5G |
| USB | 2 × Type-A, 2 × Type-C |
| Sieć | 2 × RJ45 |
| Wyjścia zasilania | 12 V/3 A, 48 V/5 A |
| Zasilanie | |
| Bateria | ok. 500 Wh, wymienna |
| Czas pracy | ok. 2 h (przy chodzie 0,5 m/s) |
| Czas ładowania | do 1,5 h |
| Oprogramowanie | |
| Rozwój własnego oprogramowania | tak (AimDK_X2 SDK, zgodność z ROS2) |
| Aktualizacje | OTA, aplikacja mobilna AGIBOT Go |
| Producent | AGIBOT Innovation (Shanghai) Technology Co., Ltd. |
Xawery w naszym laboratorium
U nas Xawery mówi po polsku, po angielsku i w kilkudziesięciu innych językach. Jeśli rozmówca w trakcie rozmowy przejdzie na inny język, Xawery przełącza się razem z nim.
Jego głosem i sposobem prowadzenia rozmowy steruje agent konwersacyjny zbudowany na platformie ElevenLabs. Pierwszy model słucha i zamienia mowę na tekst. Drugi, czyli wybrany przez nas model językowy, rozumie pytanie i formułuje odpowiedź. Trzeci nadaje jej naturalny, ekspresyjny głos. Czwarty pilnuje rytmu rozmowy: wie, kiedy można wejść w słowo, a kiedy trzeba poczekać, aż rozmówca skończy myśl.
Mamy do wyboru ponad 40 modeli językowych od wiodących dostawców, m.in. OpenAI, Google i Anthropic, a także modele utrzymywane bezpośrednio przez ElevenLabs. Możemy też podłączyć własny model. Dzięki temu dobieramy „mózg” Xawerego do zadania: szybszy, gdy na scenie liczy się błyskawiczna reakcja, i bardziej rozbudowany, gdy rozmowa wymaga głębszego rozumowania. Jeśli główny model przestanie odpowiadać, jego rolę automatycznie przejmuje zapasowy, więc rozmowa nie urywa się w połowie zdania.
Xawery opiera odpowiedzi na bazie wiedzy, którą sami przygotowujemy pod konkretną sytuację, na przykład o programie konferencji, ofercie uczelni czy temacie zajęć. Dla każdego wydarzenia tworzymy też osobną osobowość i zestaw zasad. Inaczej rozmawia z dziećmi na festiwalu nauki, a inaczej z ekspertami na posiedzeniu strategicznym. Stałe zabezpieczenia pilnują, by w każdej z tych ról pozostawał w bezpiecznych granicach.
Robot humanoidalny Booster K1 Edu
Franek - humanoid z mistrzowskim rodowodem
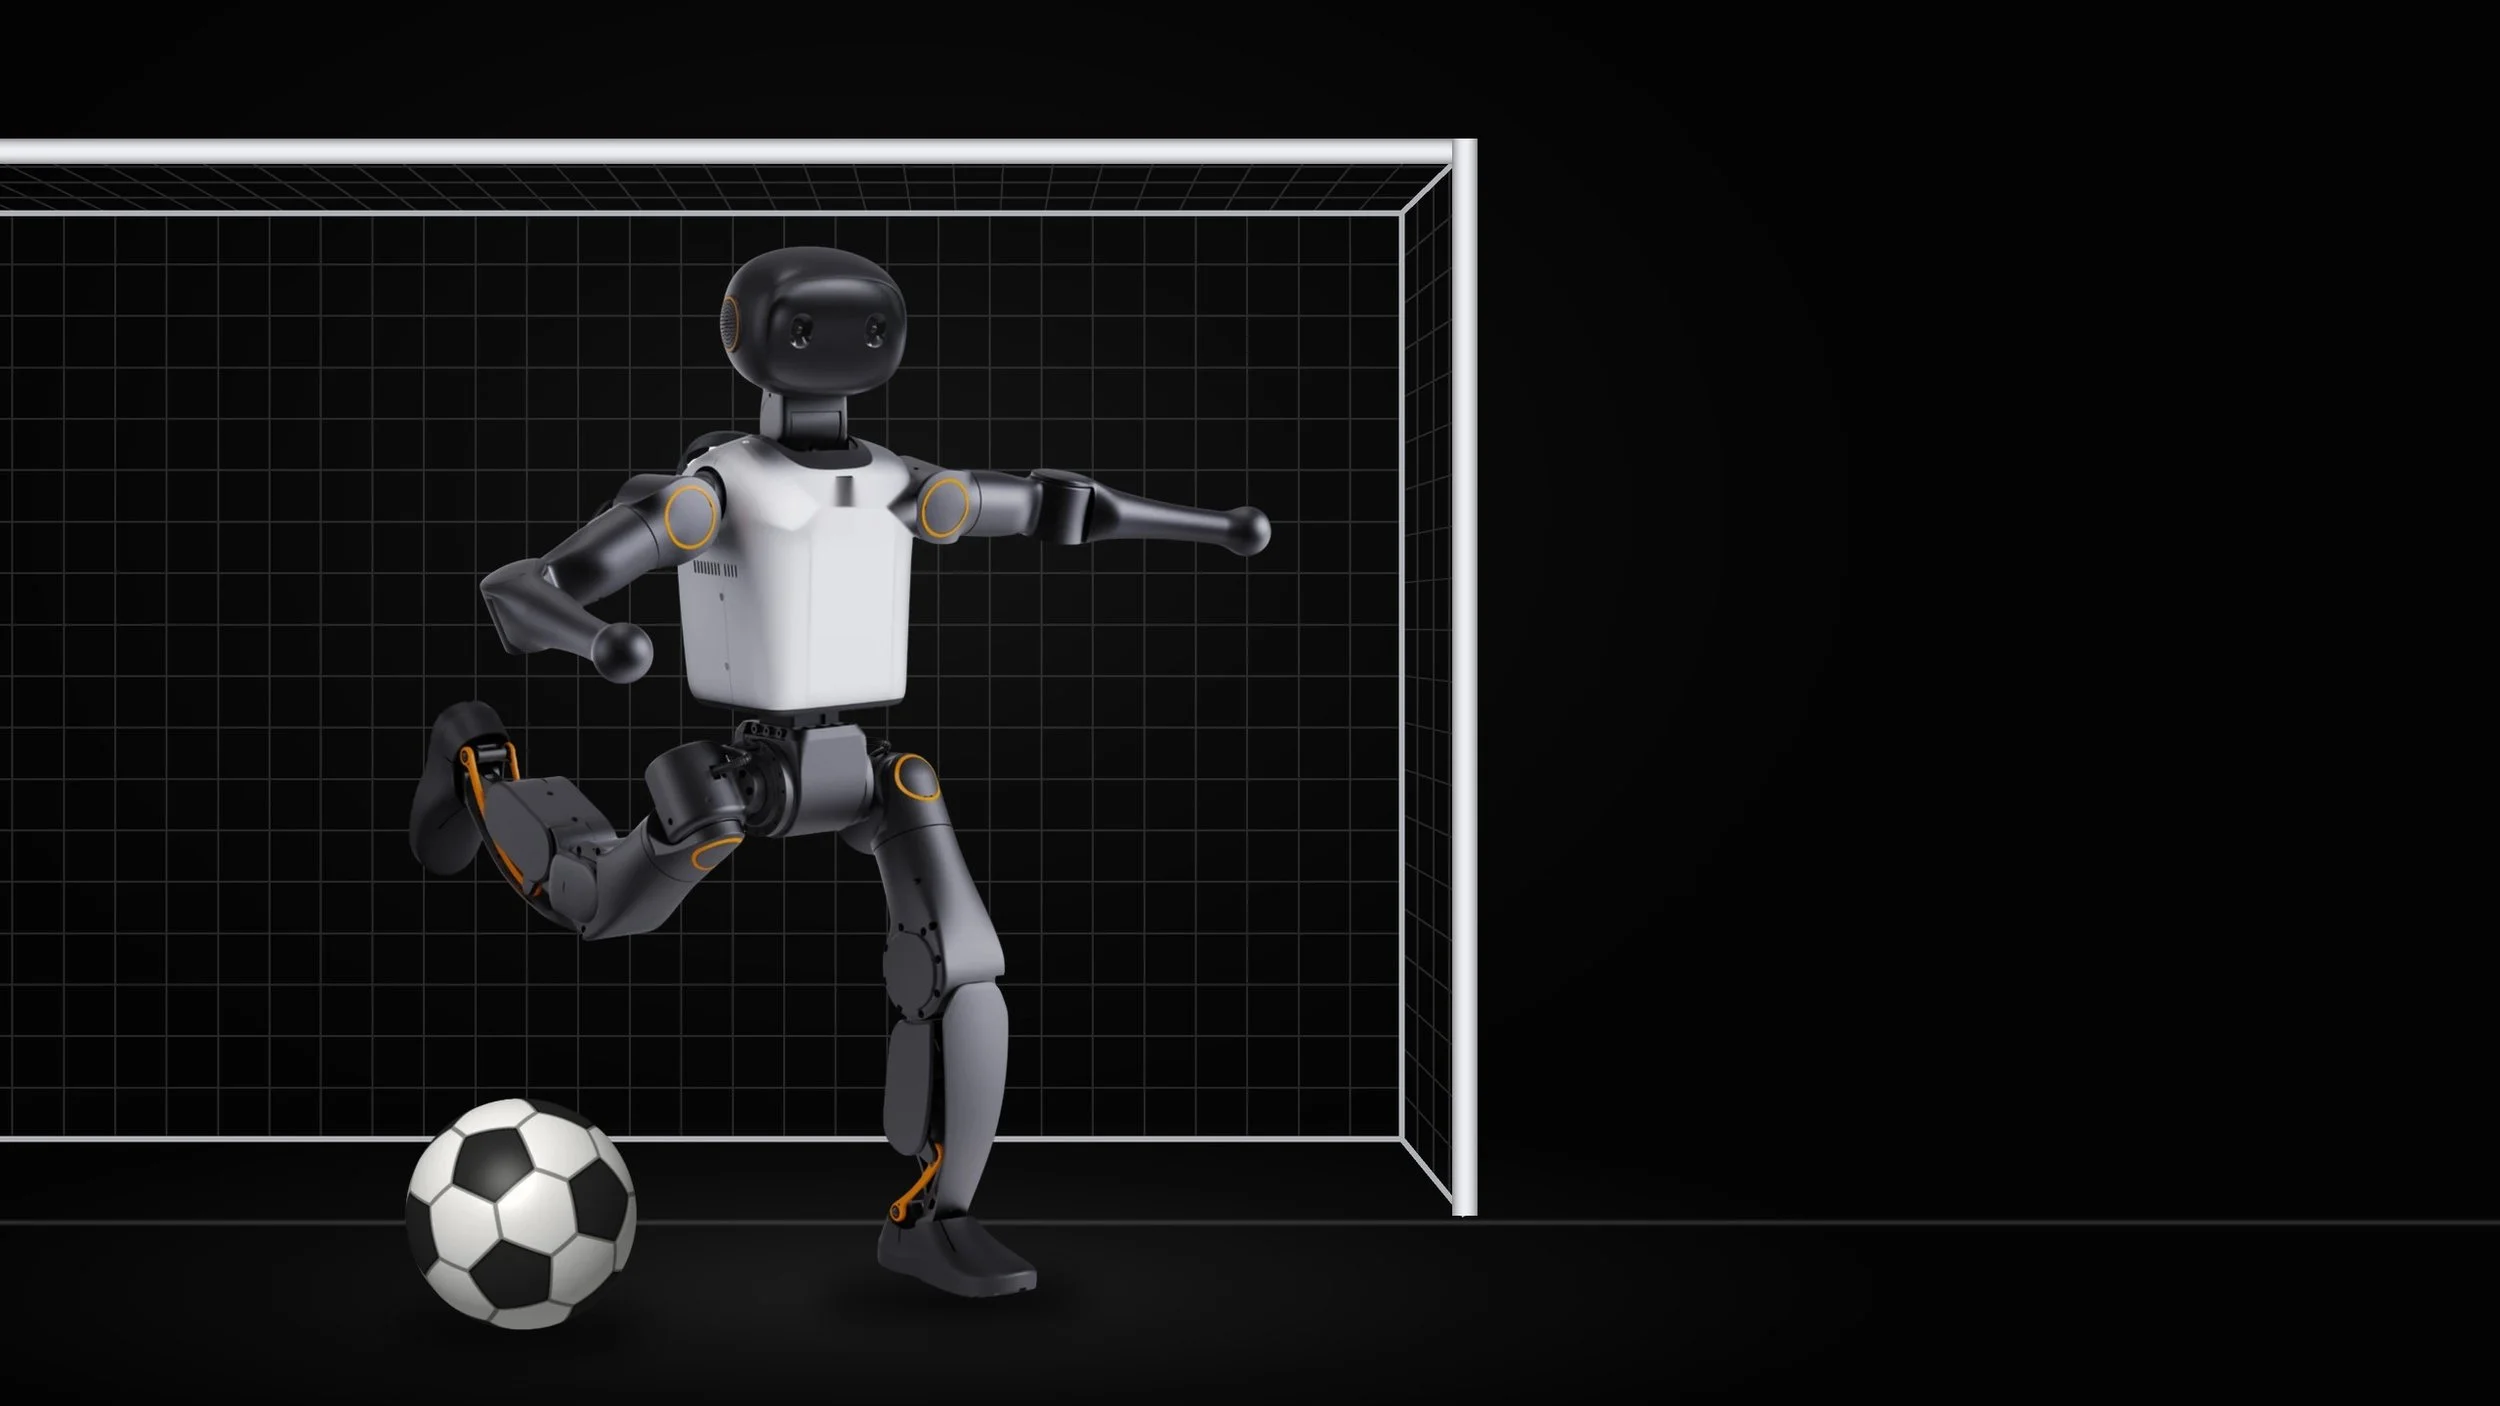
Franek to kompaktowy robot humanoidalny Booster K1 Edu. Mierzy 95 cm, waży niespełna 20 kg, więc bez trudu zabieramy go do szkoły, na uczelnię czy na konferencję. Uczniowie i studenci programują na nim ruch, percepcję i zachowania robota, a my pokazujemy, jak ucieleśniona AI uczy się działać w fizycznym świecie.
Franek – robot humanoidalny Booster K1 Edu
Franek to kompaktowy humanoid od Booster Robotics z Pekinu, zaprojektowany jako platforma do nauki i rozwoju ucieleśnionej sztucznej inteligencji. Mierzy 95 cm, waży niecałe 20 kg i mieści się w jednej walizce transportowej. Dzięki temu bez trudu zabieramy go do szkoły, na uczelnię czy na konferencję. To ten sam model, którym grały drużyny mistrza i wicemistrza świata RoboCup 2025 w kategorii KidSize.
Najważniejsze cechy
Mistrzowska konstrukcja.
Booster K1 to model, na którym oparli się zwycięzcy i finaliści RoboCup 2025 w kategorii KidSize. Został zaprojektowany z myślą o dużej wytrzymałości. Na boisku robot przewraca się i wstaje dziesiątki razy, a w klasie bywa podobnie.
Lekki i mobilny.
Przy wadze 19,5 kg i wzroście 95 cm Franek jest robotem, którego jedna osoba przenosi, ustawia i uruchamia bez dodatkowego sprzętu.
Ruch jak u sportowca.
22 stopnie swobody, w tym dwa w szyi, pozwalają Frankowi chodzić, tańczyć, kopać piłkę i wykonywać złożone sekwencje ruchów. Do trenowania ruchu producent udostępnia środowisko Booster GYM 2.0.
Zmysły i moc obliczeniowa.
Stereoskopowa kamera głębi pozwala mu widzieć przestrzeń w 3D. Dziewięcioosiowy czujnik IMU pilnuje równowagi, a macierz mikrofonów słucha rozmówcy. Wszystkim steruje komputer o mocy 117 TOPS.
Otwarta platforma.
Franek umożliwia tworzenie własnego oprogramowania. Dlatego studenci i nauczyciele mogą na nim programować, testować algorytmy i trenować zachowania, a nie tylko korzystać z gotowych funkcji.
Specyfikacja techniczna
| Wymiary i masa | |
|---|---|
| Wysokość | ok. 95 cm |
| Masa | ok. 19,5 kg |
| Mechanika | |
| Łączna liczba stopni swobody | 22 |
| Głowa / ramię / noga (na stronę) | 2 / 4 / 6 |
| Zakres ruchu biodra | pochylenie od -171° do 126°, odchylenie boczne od -22° do 89°, obrót ±59° |
| Zakres ruchu kolana | od 0° do 127° |
| Zakres ruchu kostki | pochylenie od -50° do 20°, odchylenie boczne ±20° |
| Maksymalny moment w stawie | 60 N·m |
| Enkodery w stawach | podwójne |
| Komputer i czujniki | |
| Moc obliczeniowa AI | 117 TOPS |
| Kamera | stereoskopowa kamera głębi |
| Czujnik równowagi | 9-osiowy IMU |
| Audio | okrągła macierz 3 mikrofonów, głośnik |
| Zasilanie | |
| Bateria | 5 Ah |
| Czas pracy | ok. 80 min (przy chodzie 0,4 m/s) |
| Łączność i złącza | |
| Komunikacja | Wi-Fi 6, Bluetooth 5.2 |
| Złącze rozszerzeń | Gigabit Ethernet |
| Przyciski | zasilanie ×1, interakcja ×3 |
| Oprogramowanie | |
| Rozwój własnego oprogramowania | tak |
| Aktualizacje oprogramowania | tak |
| Producent | Booster Robotics (Pekin) |
Franek w naszym laboratorium
Franek pracuje z różnymi grupami i dla każdej jest kimś innym. Dla dzieci jest kolegą-odkrywcą: ciekawym świata, chętnym do wspólnych eksperymentów i zawsze otwarcie przyznającym, że jest robotem, a nie człowiekiem. Dzięki niewielkim rozmiarom jest dla wielu z nich pierwszym humanoidem, którego mogą zobaczyć z bliska, na wysokości własnych oczu. Dla studentów jest platformą programistyczną, na której piszą własne oprogramowanie, testują algorytmy i trenują zachowania robota. Dla nauczycieli to sposób, by pokazać ucieleśnioną sztuczną inteligencję w działaniu, zamiast tylko o niej opowiadać.
Franek mówi po polsku młodym głosem. Jego osobowością steruje, podobnie jak u Xawerego, agent konwersacyjny zbudowany na platformie ElevenLabs, który dostosowujemy do rozmówców. Z dziećmi rozmawia prosto i bezpiecznie, a ze studentami i dorosłymi może prowadzić bardziej techniczną rozmowę.
Unitree Go2 Pro
Ucieleśniona AI w terenie
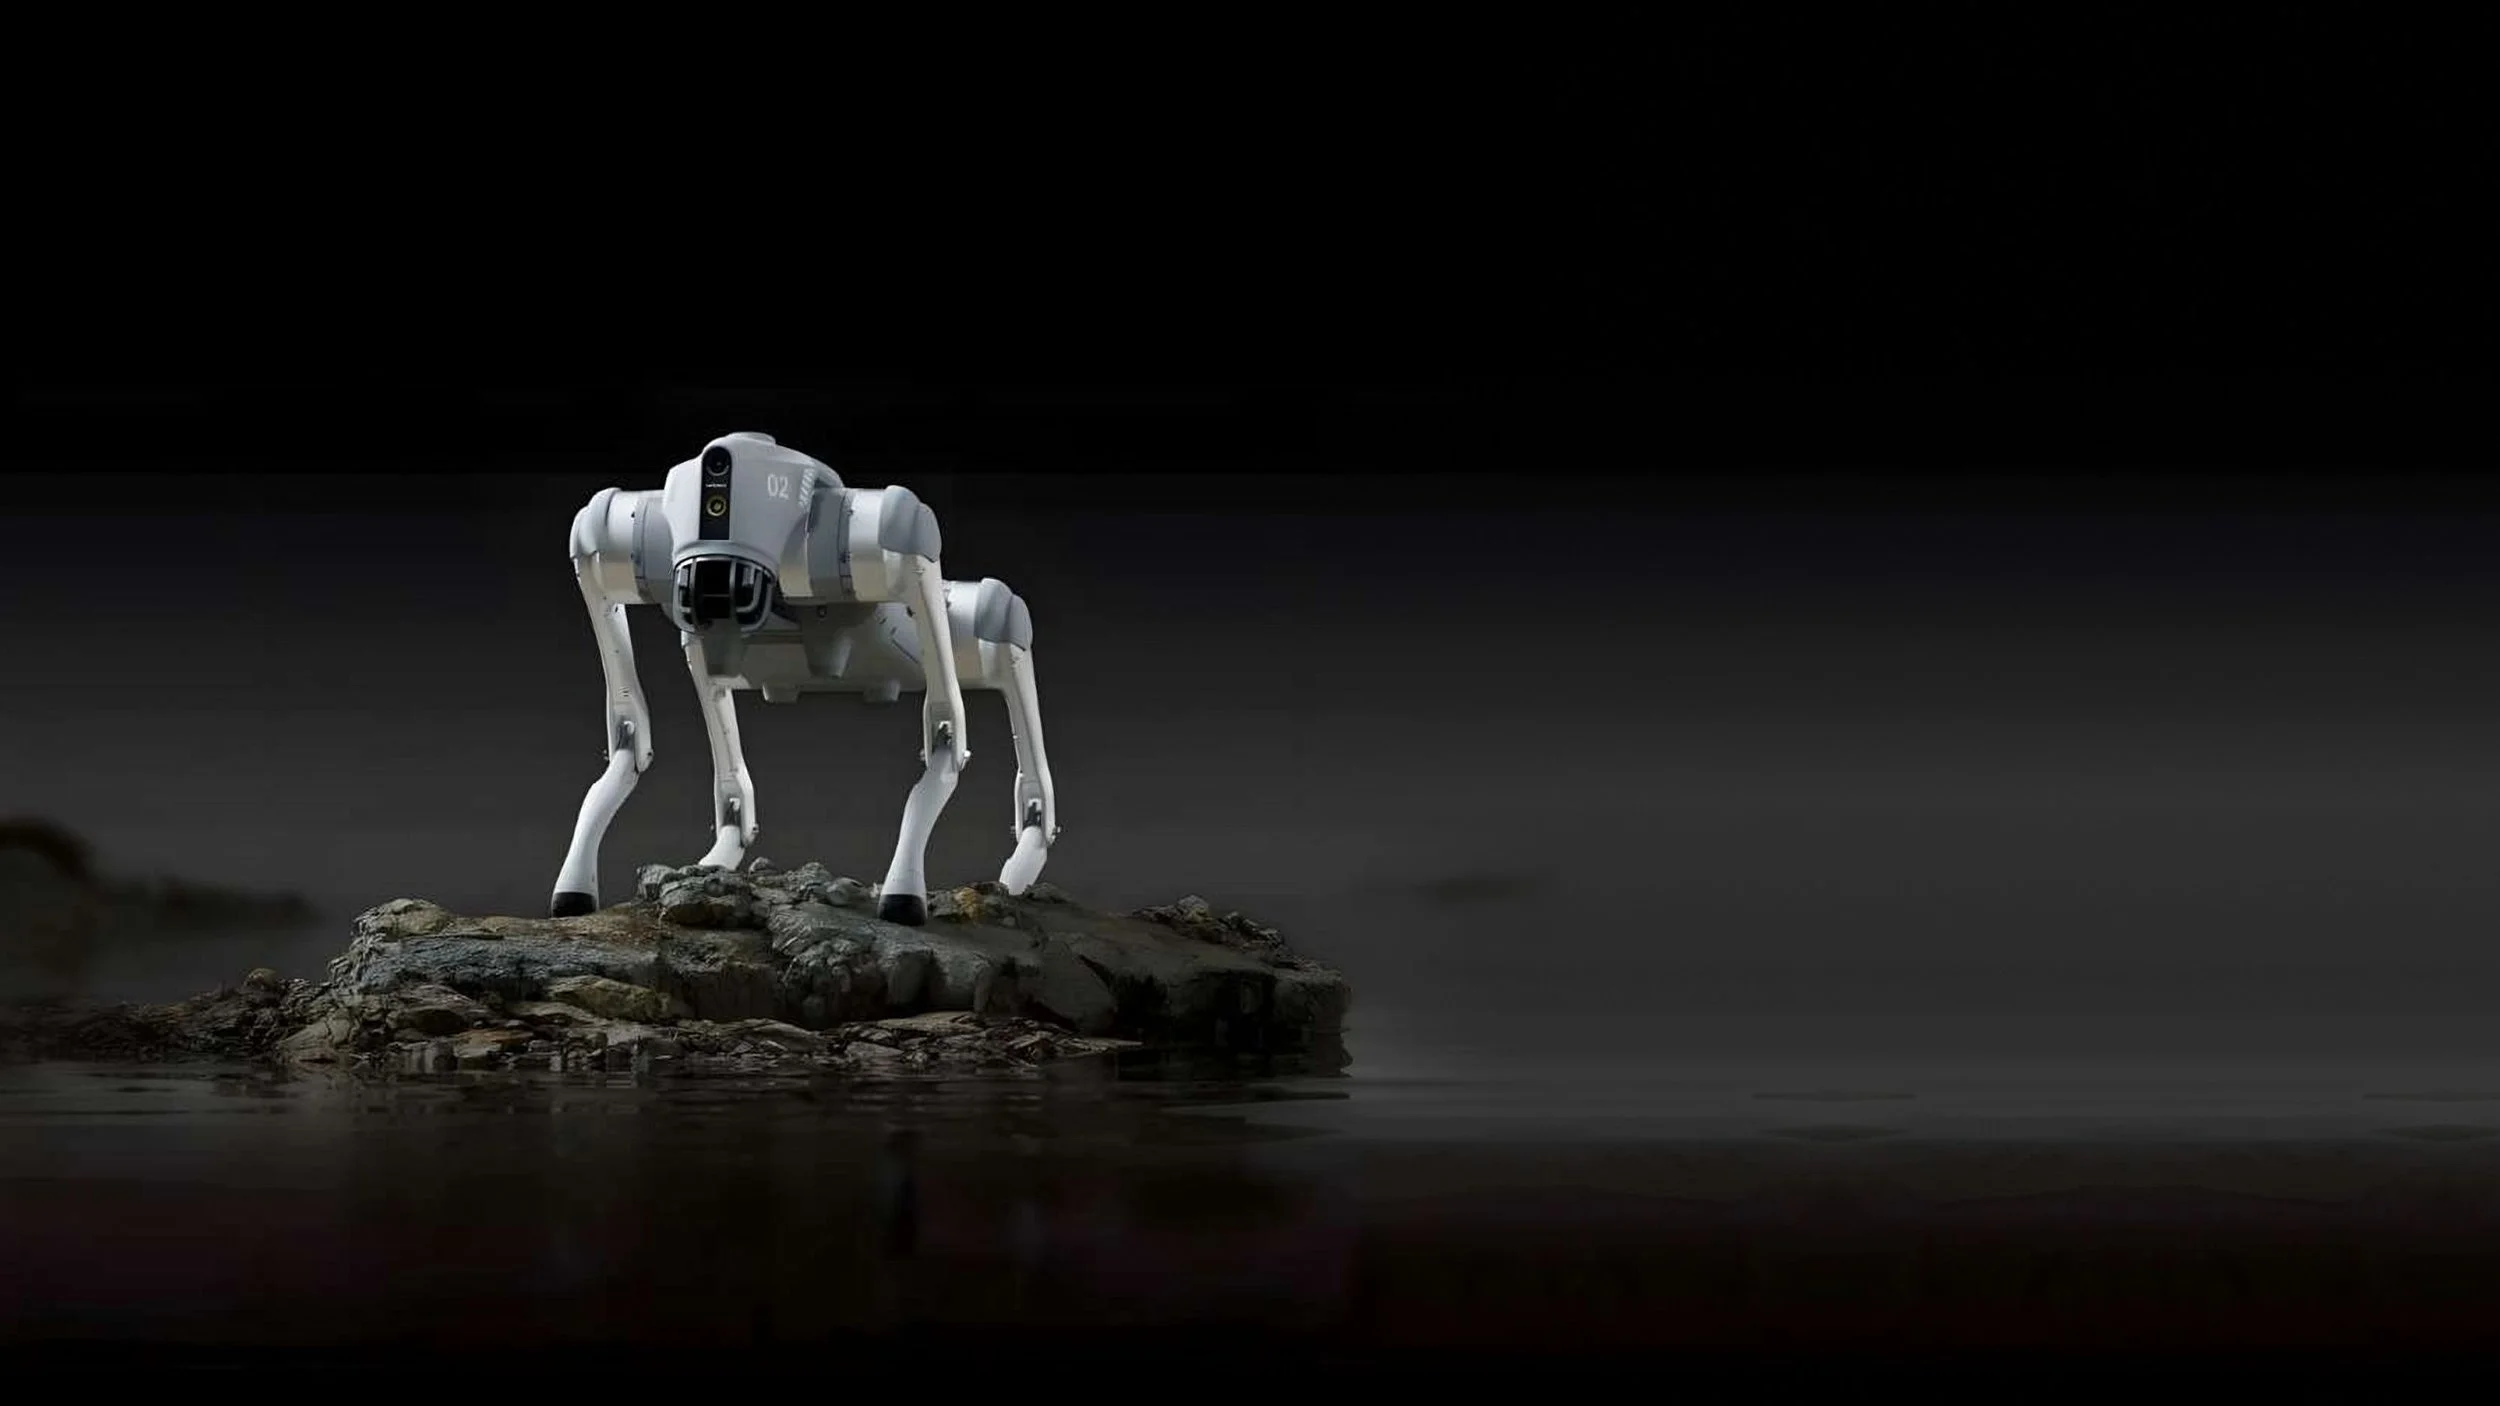
Fafik to czworonożny robot, który samodzielnie rozpoznaje otoczenie, buduje mapę terenu i porusza się po niej: po żwirze, pochyłościach i progach. Na nim pokazujemy, jak ucieleśniona sztuczna inteligencja może działać poza salą, w przestrzeni miasta.
Fafik - czworonożny robot Unitree Go2 Pro
Fafik to czworonożny robot od Unitree Robotics z Hangzhou, firmy założonej przez Wang Xingxinga, jednego z pionierów robotów kroczących. Waży około 15 kg, biega z prędkością do 3,5 m/s i radzi sobie na żwirze, pochyłościach oraz progach. W naszym laboratorium reprezentuje ucieleśnioną sztuczną inteligencję, która już dziś trafia do codziennego użytku: samodzielnie rozpoznaje otoczenie, porusza się w nim i współpracuje z człowiekiem w terenie.
Najważniejsze cechy
Widzi wszystko dookoła.
Czterowymiarowy LiDAR L2 obejmuje pole widzenia 360° × 96° i wykrywa przeszkody już z odległości 5 cm. Dzięki temu Fafik rozpoznaje teren praktycznie bez martwych pól.
Porusza się jak zwierzę.
Dwanaście silników w stawach i algorytmy wytrenowane w symulacjach pozwalają mu biegać, skręcać w miejscu, wspinać się na przeszkody, a po przewróceniu samodzielnie wstać.
Mapuje teren i porusza się sam.
Na podstawie danych z LiDAR-u Fafik buduje trójwymiarową mapę otoczenia, a następnie samodzielnie przechodzi wyznaczoną na niej trasę.
Idzie krok w krok za człowiekiem.
System inteligentnego podążania ISS 2.0 pozwala mu towarzyszyć prowadzącemu nawet z odległości ponad 30 m na otwartej przestrzeni, omijając po drodze przeszkody.
Programowanie bez barier.
W aplikacji producenta sekwencje ruchów i zachowań Fafika układa się graficznie, bez pisania kodu. Dzięki temu nawet młodsi uczniowie mogą zaprogramować robota, a starsi poznają logikę sterowania maszyną kroczącą.
Specyfikacja techniczna
| Wymiary i masa | |
|---|---|
| Wymiary w pozycji stojącej (dł. × szer. × wys.) | 70 × 31 × 40 cm |
| Wymiary po złożeniu | 76 × 31 × 20 cm |
| Masa (z baterią) | ok. 15 kg |
| Materiał | stop aluminium, wytrzymałe tworzywo konstrukcyjne |
| Mechanika i osiągi | |
| Silniki w stawach | 12, aluminiowe, z chłodzeniem rurkami cieplnymi |
| Maksymalny moment w stawie | ok. 45 N·m |
| Zakres ruchu | korpus od -48° do 48°, udo od -200° do 90°, podudzie od -156° do -48° |
| Prędkość | do 3,5 m/s |
| Udźwig | ok. 8 kg (maks. ok. 10 kg) |
| Maksymalna wysokość przeszkody | ok. 16 cm |
| Maksymalne nachylenie podłoża | 40° |
| Percepcja | |
| LiDAR | 4D LiDAR L2, pole widzenia 360° × 96°, minimalna odległość wykrywania 5 cm |
| Kamera | szerokokątna kamera HD |
| Pozycjonowanie | moduł bezprzewodowego śledzenia wektorowego (ISS 2.0) |
| Unikanie przeszkód | inteligentne wykrywanie i omijanie |
| Komputer i funkcje | |
| Procesor | 8-rdzeniowy CPU wysokiej wydajności |
| Tryby pracy | tryb zaawansowany, tryb AI, mapowanie LiDAR 3D |
| Podążanie za człowiekiem | ISS 2.0, zasięg ponad 30 m na otwartej przestrzeni |
| Funkcje głosowe | komendy głosowe offline, interkom, odtwarzanie muzyki |
| Programowanie | graficzne, w aplikacji producenta |
| Oświetlenie | lampa przednia |
| Łączność | |
| Komunikacja | Wi-Fi 6 (dwuzakresowe), Bluetooth 5.2/4.2/2.1, moduł 4G z GPS |
| Transmisja obrazu | obraz HD w czasie rzeczywistym w aplikacji |
| Zasilanie | |
| Napięcie pracy | 28–33,6 V |
| Maksymalna moc | ok. 3000 W |
| Bateria | 8000 mAh |
| Czas pracy | ok. 1–2 h |
| Ładowarka | 33,6 V / 3,5 A |
| Oprogramowanie | |
| Aktualizacje | automatyczne OTA |
| Producent | Unitree Robotics (Hangzhou) |
Fafik w naszym laboratorium
Nasze trzy roboty pokazują trzy oblicza Embodied AI. Franek jest platformą, na której uczymy się ją budować, a Xawery partnerem do rozmowy i pracy z ludźmi. Fafik pokazuje, jak ta technologia wygląda, gdy wychodzi z laboratorium na ulicę: jako dojrzałe urządzenie, które samodzielnie orientuje się w terenie. Na nim prezentujemy scenariusze Smart City, takie jak inspekcja, monitoring czy wsparcie usług w przestrzeni miejskiej. Uczniowie i studenci widzą na żywo, jak robot buduje mapę otoczenia, wybiera trasę i reaguje na przeszkody. Na wydarzeniach plenerowych od pierwszych chwil przyciąga uwagę dzieci i dorosłych.
Zestawy ZMROBO z modułem AI
Ucieleśniona AI w rękach ucznia
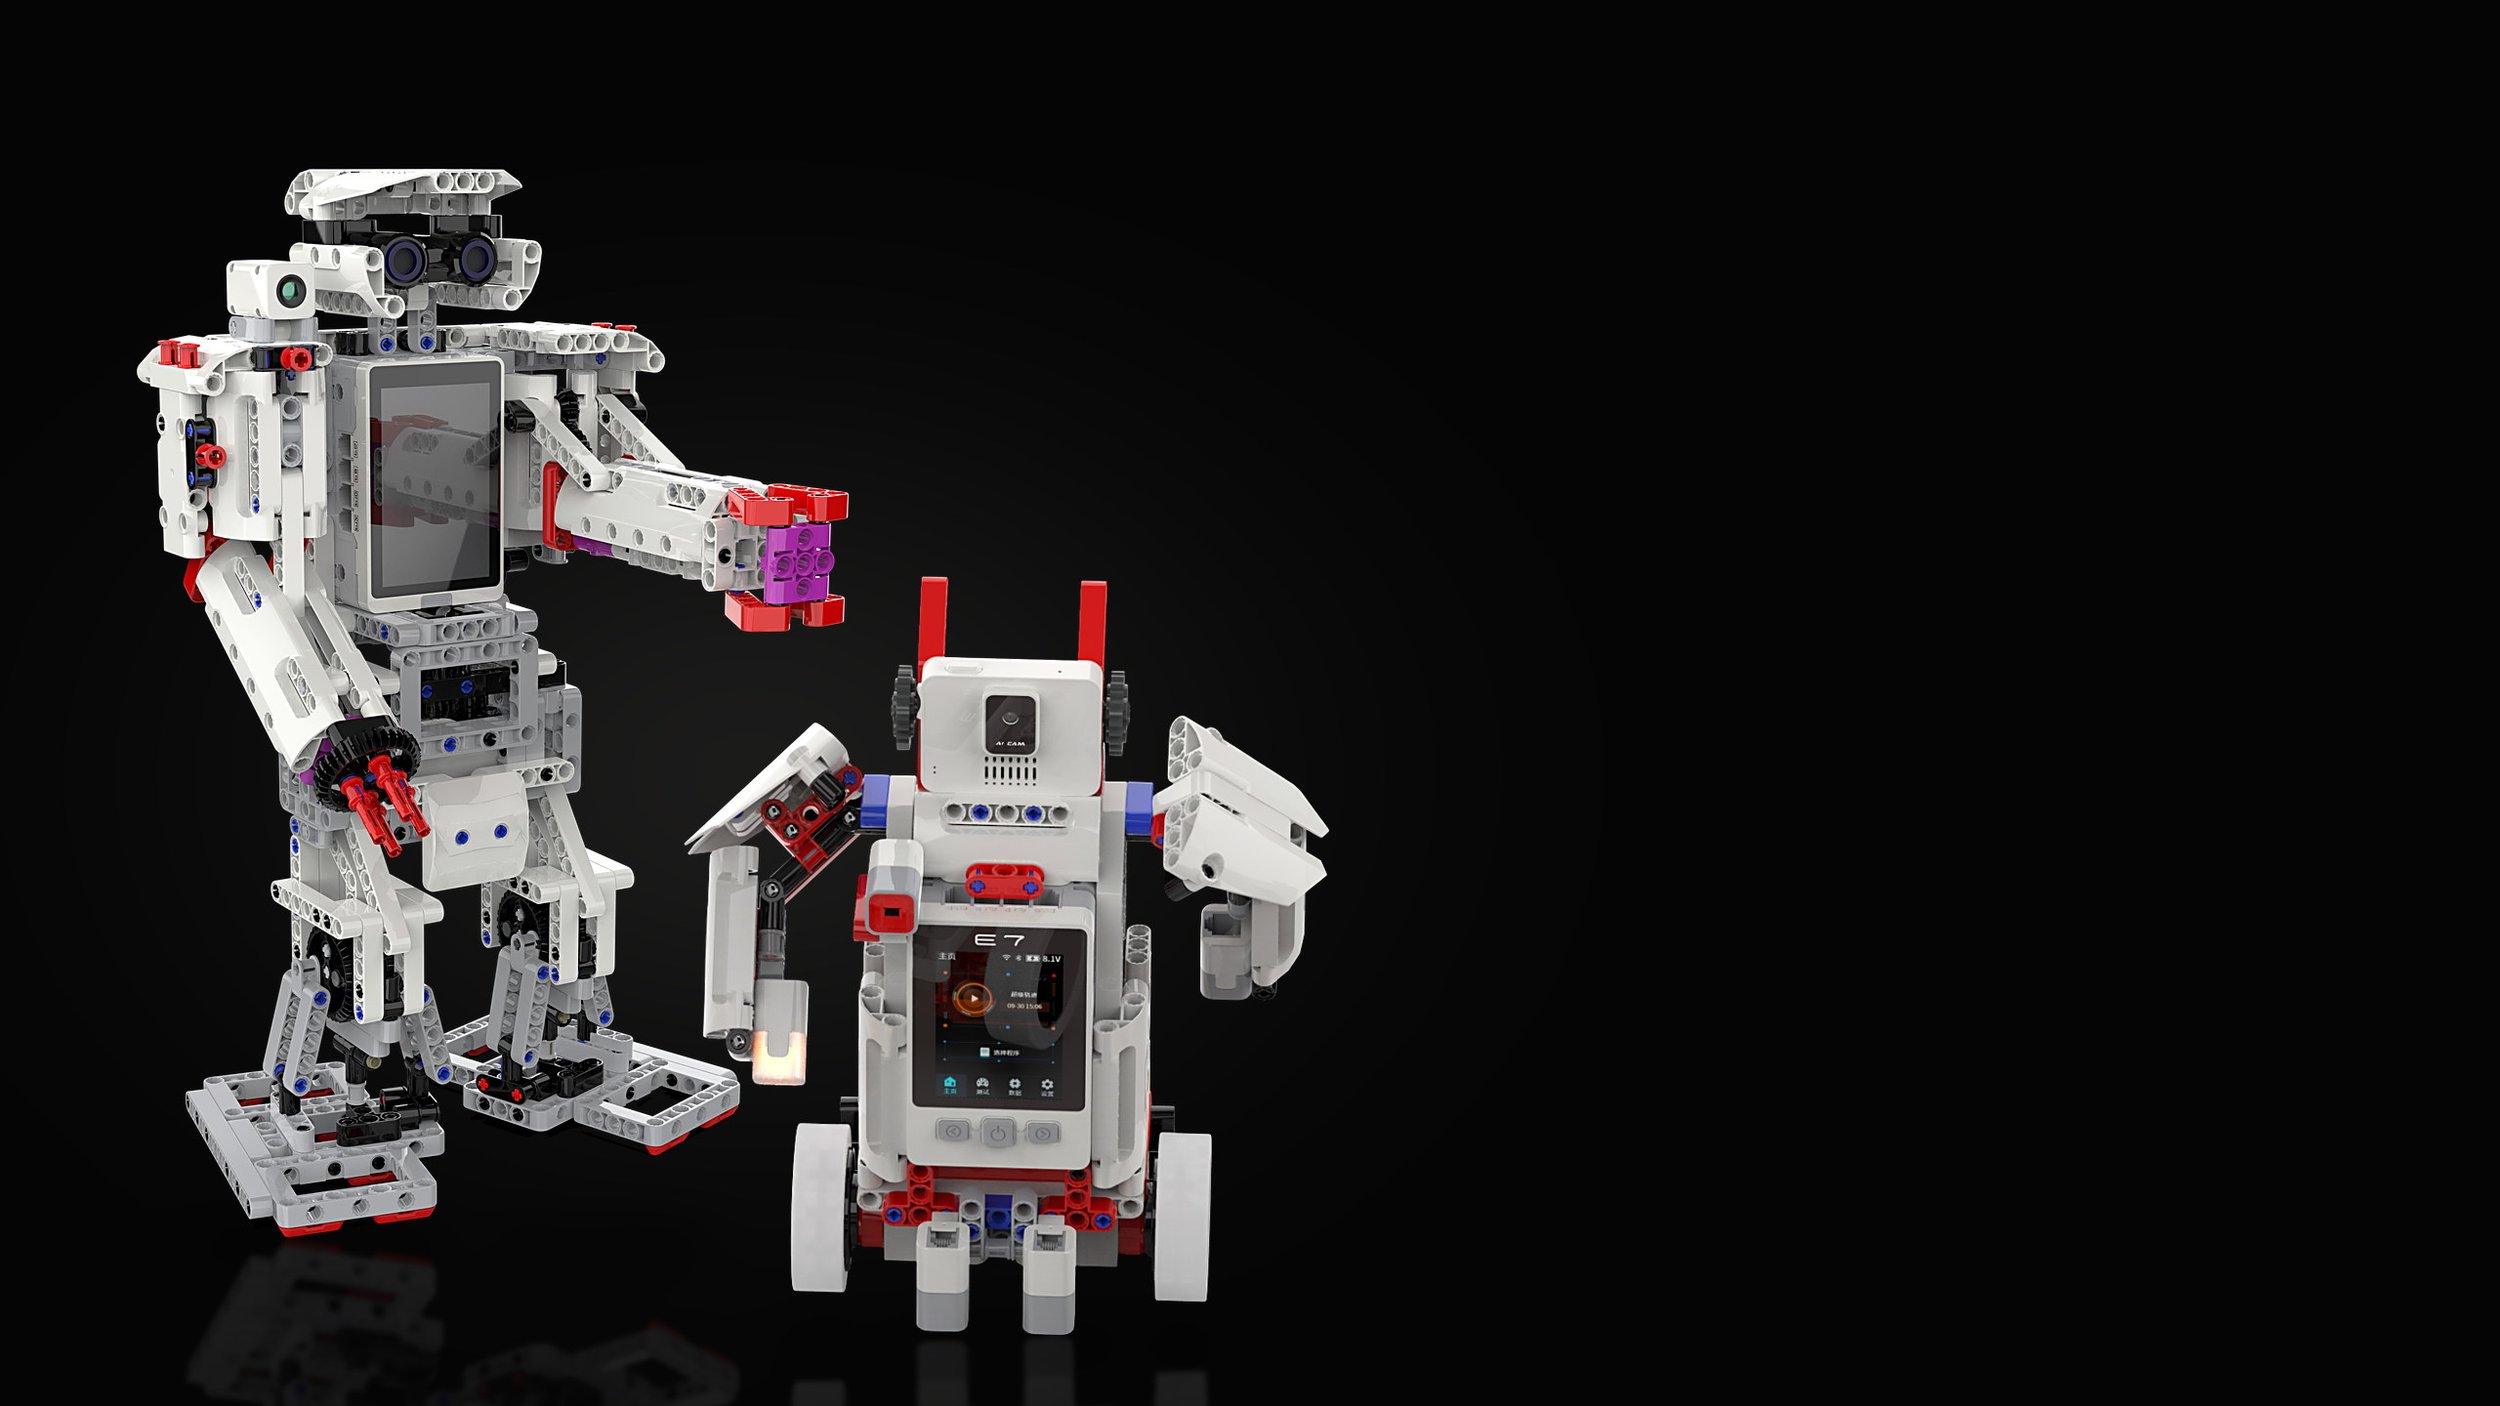
Z zestawów ZMROBO uczniowie i studenci budują roboty, które widzą, słyszą i same podejmują decyzje, a z nich całe miasto EDU SMART CITY. Tu ucieleśniona sztuczna inteligencja przestaje być pokazem i staje się konstrukcją, którą każdy może zrozumieć, zaprogramować i ulepszyć.
Zestawy ZMROBO – ucieleśniona AI do zbudowania własnymi rękami
ZMROBO to producent edukacyjnych zestawów robotycznych z Kantonu i organizator międzynarodowego konkursu Super AI. Nasze humanoidy pokazują, czym jest ucieleśniona sztuczna inteligencja. Zestawy ZMROBO pozwalają ją zbudować. Z elementów konstrukcyjnych, silników, czujników, kamery i modułu AI powstaje robot, który widzi, słyszy i sam podejmuje decyzje. Każdy jego element uczeń / student zna, bo sam go zamontował i zaprogramował.
Najważniejsze cechy
Ucieleśniona AI w miniaturze.
Robot z zestawu ZMROBO działa w tym samym cyklu co duży humanoid: odbiera sygnały z otoczenia, interpretuje je za pomocą sztucznej inteligencji i zamienia decyzję w ruch. Uczeń / Student buduje każdy element tego cyklu osobno i widzi, jak razem tworzą maszynę, która sama reaguje na świat.
Uczeń / Student sam uczy robota.
Funkcja uczenia obrazu pozwala pokazać robotowi własne przykłady, na przykład znaki drogowe czy kolorowe przedmioty, i nauczyć go je rozpoznawać. To najprostsza droga do zrozumienia, że sztuczna inteligencja uczy się z danych. Uczeń / Student przekonuje się też, że jeśli dane są złe albo niepełne, robot zaczyna się mylić.
Widzi i słyszy.
Kamera i moduł AI pozwalają robotowi rozpoznawać obrazy i rozumieć polecenia głosowe. W AI Storm kamera ma rozdzielczość 2 Mpx i działa z prędkością 30 klatek na sekundę, a obliczenia wykonuje ośmiordzeniowy sterownik z systemem Android.
Czuje otoczenie.
Czujnik ultradźwiękowy mierzy odległość w zakresie od 7 do 180 cm. Czujnik koloru rozpoznaje sześć barw podstawowych i podaje surowe dane RGB. Czujnik dotyku reaguje na nacisk i uderzenie. To te same rodzaje zmysłów, w które w znacznie bardziej zaawansowanej formie wyposażone są nasze humanoidy.
Od bloków do Pythona.
Uczniowie / Studenci zaczynają od programowania blokowego w środowisku RoboCode, a potem przechodzą do Pythona, czyli języka, w którym powstaje większość współczesnych systemów sztucznej inteligencji. Modele można też zaprojektować w 3D w programie RoboBuilder, zanim powstaną z prawdziwych elementów.
Sprawdzian w konkursie Super AI.
ZMROBO organizuje międzynarodowy konkurs Super AI, w którym drużyny uczniów budują i programują roboty z modułami sztucznej inteligencji, a potem stają do zadań, które robot musi wykonać samodzielnie. To moment, w którym wiedza z zajęć zostaje sprawdzona poza klasą, w rywalizacji z rówieśnikami.
Fundament EDU SMART CITY.
Z zestawów ZMROBO budujemy całe inteligentne miasta w skali makiety. Każdy robot pełni w nim swoją rolę: jeden jest autonomicznym pojazdem, inny sortuje przesyłki, a jeszcze inny pilnuje porządku. Razem tworzą system, w którym ucieleśniona sztuczna inteligencja działa tak jak w prawdziwym mieście.
Specyfikacja techniczna
| Parametr | AI Storm | Intelligence Storm |
|---|---|---|
| Sterownik | ||
| Procesor | 8-rdzeniowy | ARM Cortex-M4 |
| Pamięć | 2 GB RAM, 16 GB | 192 KB + 16 MB |
| System | Android (dostosowany) | FreeRTOS |
| Ekran | 4" dotykowy pojemnościowy | 2,4" kolorowy LCD |
| Porty | 12 portów czujników | 8 portów czujników, 4 porty silników |
| Żyroskop | 6-osiowy, wbudowany | opcjonalnie |
| Percepcja i ruch | ||
| Kamera | 2 Mpx, 30 kl./s (AHD) | 0,3 Mpx |
| Czujniki | ultradźwiękowy (7–180 cm), koloru, dotyku | ultradźwiękowy (7–180 cm), koloru, dotyku |
| Silniki | 3 silniki wysokiej precyzji | 2 duże i 1 średni |
| Sztuczna inteligencja | ||
| Rozpoznawanie obrazu | tak | tak |
| Uczenie obrazu na własnych przykładach | tak | tak |
| Rozpoznawanie mowy | tak | tak |
| Programowanie AI | Python | Python |
| Programowanie | ||
| Środowiska | RoboCode (blokowe), Python, RoboBuilder (3D) | RoboCode (blokowe), Python, RoboBuilder (3D) |
| Zasilanie i łączność | ||
| Czas pracy | ok. 2 h bez silników, ok. 40 min z 4 silnikami | ok. 2 h bez silników, ok. 40 min z 2 silnikami |
| Łączność | Bluetooth, Wi-Fi | Bluetooth |
| Edukacja | ||
| Wiek uczniów | szkoła podstawowa i średnia | 8–15 lat |
| Zawody | – | przeznaczony również do zawodów |
| Kod produktu | JMC-NY-2351E | – |
| Producent | ZMROBO Technology Ltd. (Kanton) | ZMROBO Technology Ltd. (Kanton) |
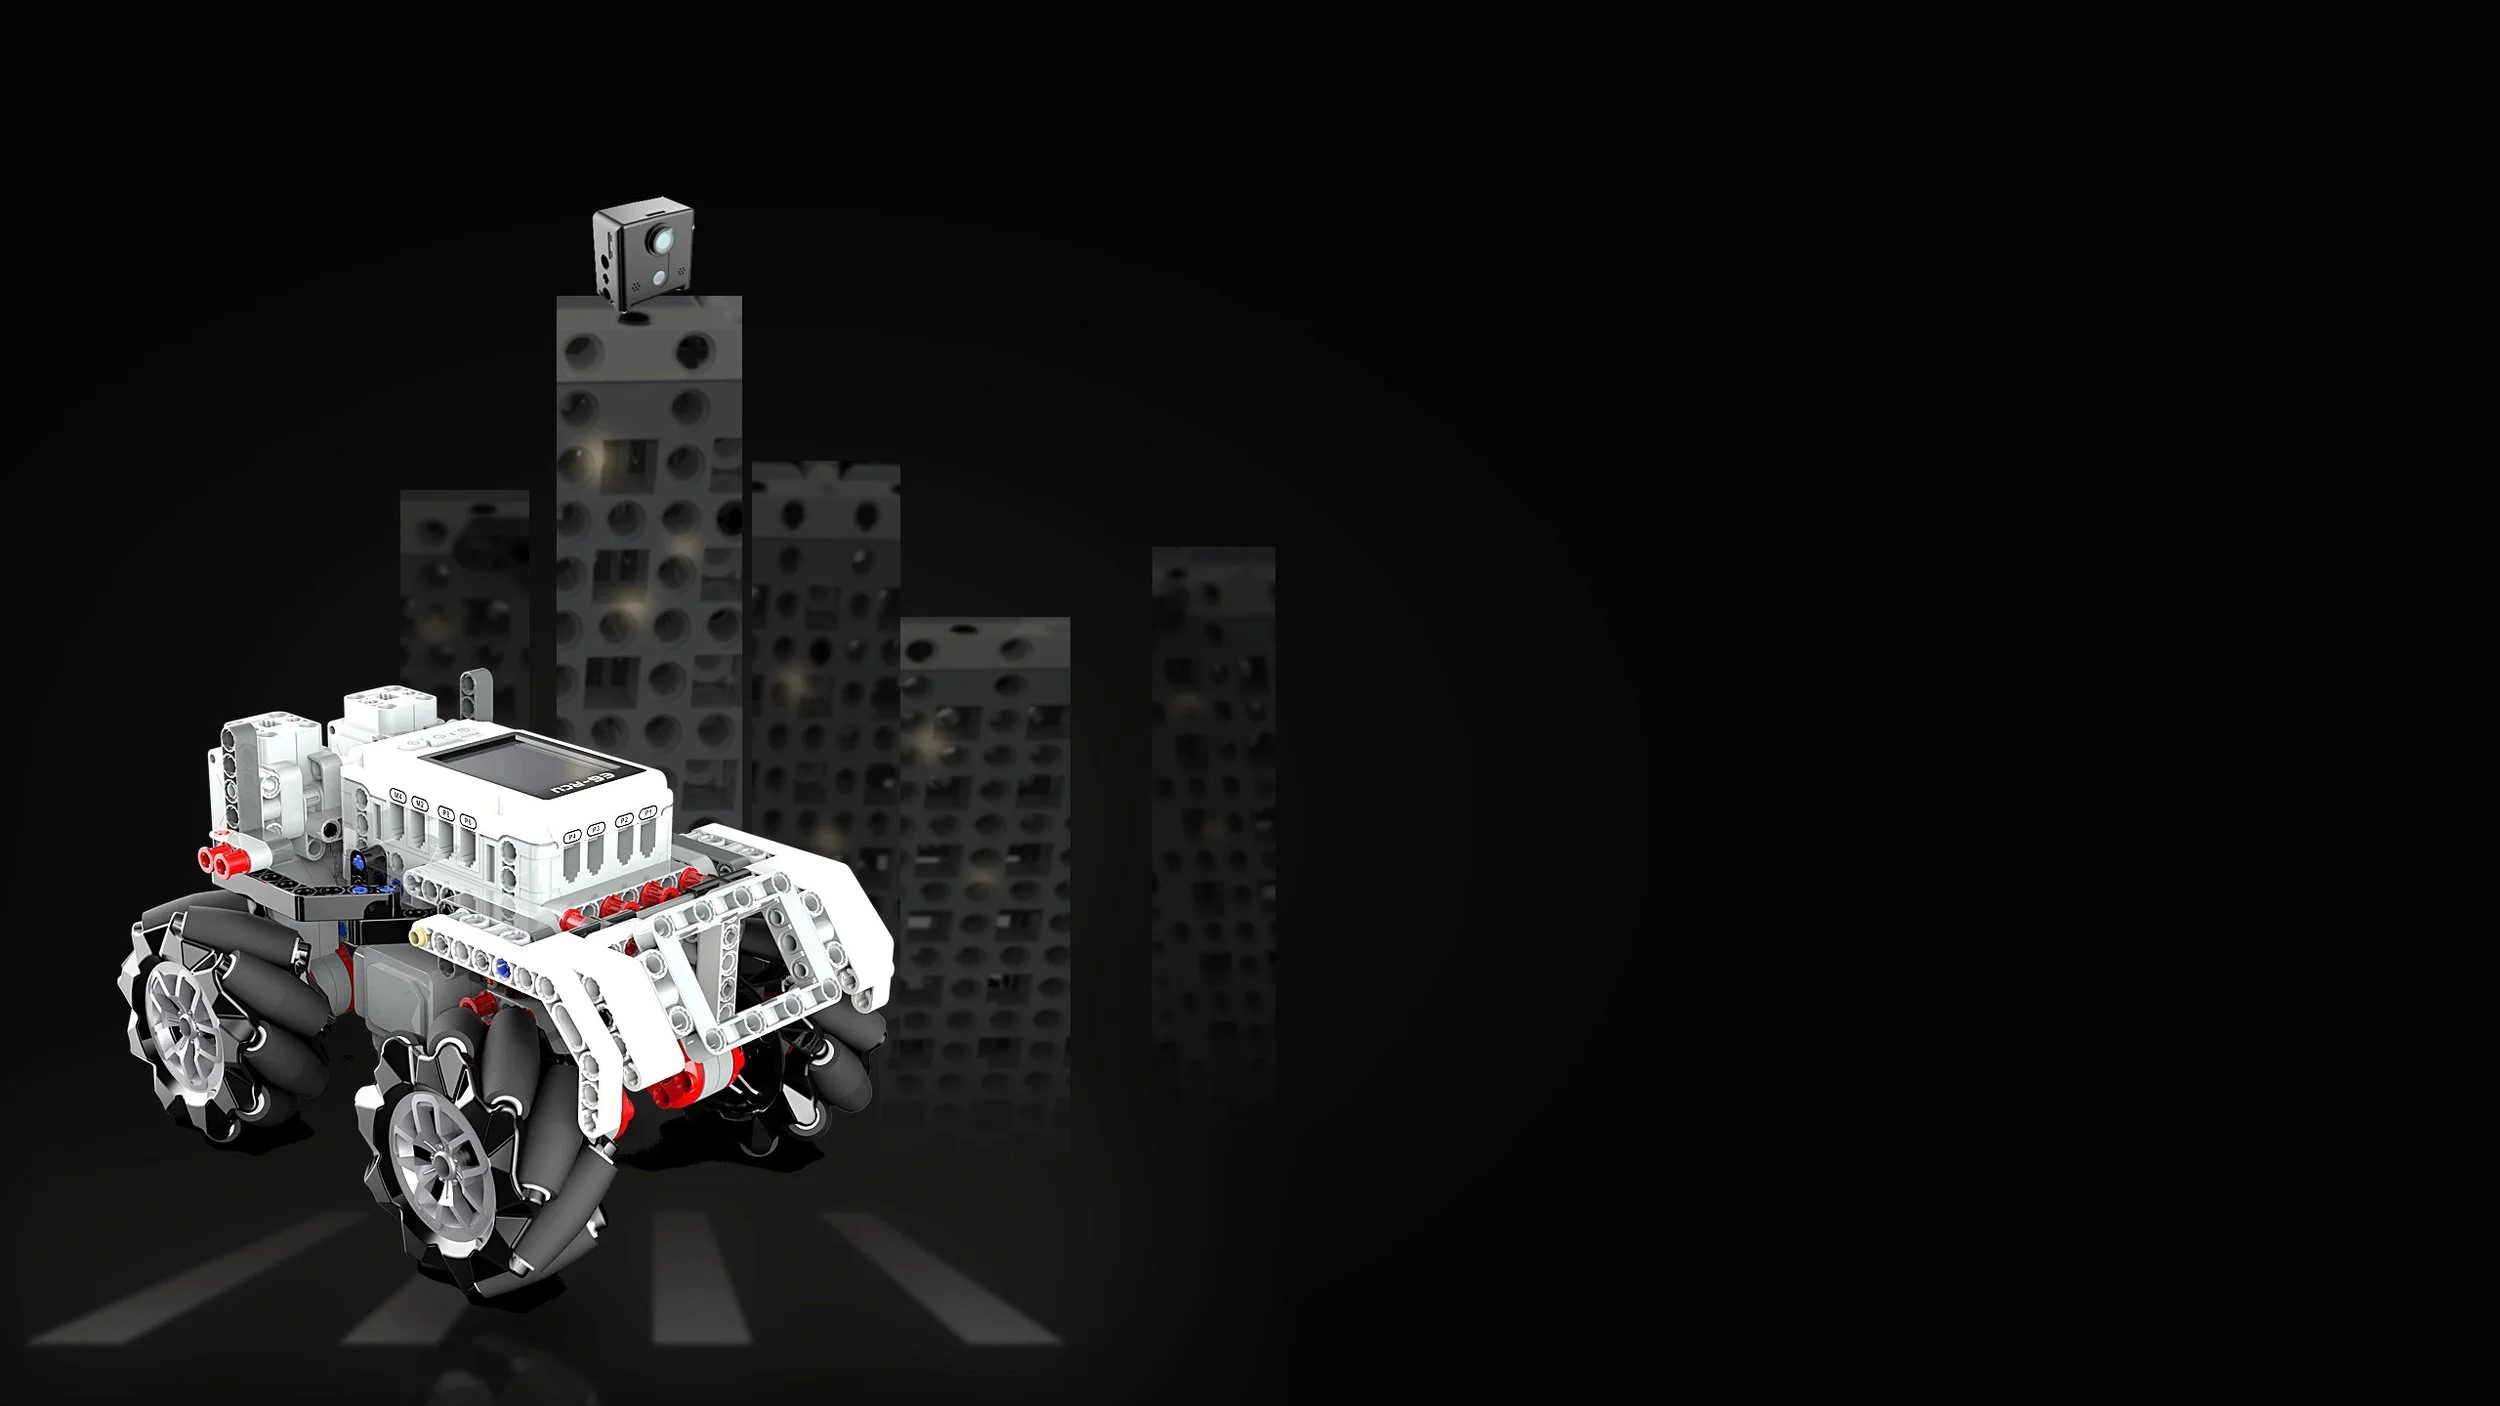
EDU SMART CITY
Miasto, w którym uczy się AI
Autonomiczne pojazdy, inteligentne skrzyżowania i kamery z modułem AI - wszystko zbudowane przez uczniów z zestawów ZMROBO. Każda dzielnica to osobne laboratorium, a razem tworzą miasto, w którym roboty współpracują i wymieniają informacje.
EDU SMART CITY – miasto, w którym uczy się sztuczna inteligencja
EDU SMART CITY to nasze edukacyjne miasto przyszłości, budowane z zestawów ZMROBO. Składa się z dzielnic, a każda z nich to osobne laboratorium jednego obszaru ucieleśnionej sztucznej inteligencji. Dzielnice można budować i programować osobno, na pojedynczych zajęciach, albo połączyć w jedno miasto, w którym roboty współpracują i wymieniają informacje.
Dzielnica Transportu.
Autonomiczne pojazdy jeżdżą po ulicach, rozpoznają znaki drogowe i sygnalizację świetlną oraz zatrzymują się przed przeszkodami. Uczniowie uczą się tu, jak maszyna widzi drogę i podejmuje decyzje w ułamku sekundy.
Dzielnica Logistyki.
Roboty rozpoznają przesyłki po kolorze i kształcie, sortują je i dostarczają we właściwe miejsce. To najprostszy model automatycznego magazynu, w którym AI łączy rozpoznawanie obrazu z planowaniem ruchu.
Dzielnica Energii.
Turbiny wiatrowe i inteligentne oświetlenie reagują na warunki otoczenia. Uczniowie projektują, jak miasto może oszczędzać energię dzięki czujnikom i automatycznym decyzjom.
Dzielnica Ekologii.
Inteligentne pojemniki rozpoznają odpady i pomagają je segregować. Tu sztuczna inteligencja służy ochronie środowiska, a uczniowie sami uczą robota odróżniać plastik od papieru.
Dzielnica Bezpieczeństwa.
Roboty patrolują ulice, wykrywają nietypowe sytuacje i reagują na polecenia głosowe. To miejsce na rozmowę nie tylko o możliwościach AI, ale też o jej granicach i odpowiedzialności.
Dla uczniów i studentów.
Młodsi uczniowie budują pojedyncze roboty i programują je blokowo. Starsi łączą je w systemy i piszą kod w Pythonie. Studenci projektują całe dzielnice: planują, jak roboty mają się komunikować, jakie dane zbierać i jak sprawdzić, czy miasto działa bezpiecznie. Na każdym poziomie obowiązuje ta sama zasada co u naszych humanoidów: robot musi zobaczyć świat, zrozumieć go i zareagować ruchem.
ZMROBO w naszym laboratorium
W Embodied AI Lab zestawy ZMROBO zamykają drogę, którą przechodzi uczeń. Najpierw spotyka humanoida, który z nim rozmawia. Potem widzi Fafika, który sam orientuje się w terenie. Na końcu buduje własnego robota z kamerą i modułem AI i przekonuje się, że ucieleśniona sztuczna inteligencja to nie magia, tylko konstrukcja, którą można zrozumieć, zaprogramować i ulepszyć.
Na zajęciach pokazujemy, co łączy małego robota z humanoidem. Oba muszą zobaczyć świat, zrozumieć go i zareagować ruchem. Oba mylą się, gdy dostaną złe dane, i oba wymagają, żeby człowiek zdecydował, czego mają się nauczyć. Dzięki temu uczniowie poznają nie tylko technologię, ale też odpowiedzialność za sztuczną inteligencję. Przygotowaliśmy polskie tłumaczenie interfejsu środowiska RoboCode i własne scenariusze zajęć. Zestawy wykorzystujemy na warsztatach dla szkół, w przygotowaniach do konkursu Super AI i przy budowie kolejnych dzielnic EDU SMART CITY.